要点
- Obsidianは実際の溶接データを学習し、継手の発見から計画・施工までを担う。
- 部材や条件の変化に応じて調整する機能が説明されている。
- 四脚ロボットを使う移動式Roveは2026年5月発表で、翌年の現場配置が予定されている。
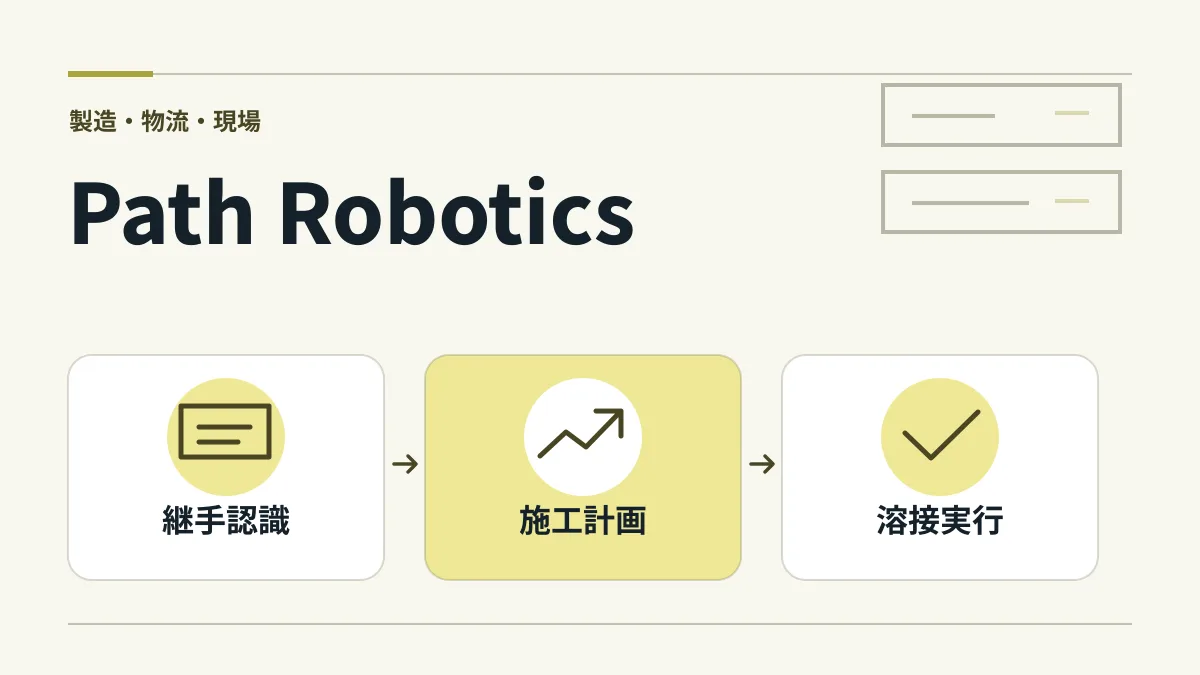
部材の位置や状態が変わる溶接工程では、同じ動作を繰り返すだけでは対応しにくい。Path Roboticsは、製造現場向けのAIとロボットを組み合わせ、溶接の認識、計画、実行をつなぐ。中心となるObsidianは実際の溶接データを学習したモデルであり、溶接継手を見つけ、施工を計画し、溶接を行う機能が説明されている。
入力となるのは施工対象の部材と現場の状態であり、部材や条件が変わった場合には調整する仕組みである。例えば、製品の種類によって継手の位置が変わる工程で、対象を認識して施工へつなぐ用途が考えられる。実際に対応できる形状や材質、溶接条件は、対象部品を使って確認する必要がある。
2026年5月には、ObsidianをBoston Dynamicsの四脚ロボットに搭載する移動式溶接システムRoveが発表された。部材を固定された設備へ運ぶのではなく、置かれている場所で溶接することを目的とする。大きな構造物を扱う造船所や重工業の現場では、移動して施工する構成が検討対象となる。
2026年11月時点の報道では、Roveの配置は翌年に予定されており、対象として造船所、建設現場、重工業の現場が挙げられている。発表済みのシステムと、既に現場へ配置された設備は分けて考える必要がある。溶接事業全体では製造現場での利用が説明されているが、Roveの運用開始時期は個別に確かめたい。
導入検証は、ロボットが溶接できるかだけで終わらない。継手の認識範囲、部材の固定方法、施工条件の設定、出来上がった溶接の検査までを一連の工程として評価する必要がある。部材のばらつきが大きい場合は、どの変化に自動で対応し、どの状態で人の確認を求めるかも論点になる。
移動式では、走行経路、施工位置への到達性、電源や溶接用資材の供給、安全区画との整合を確認したい。例えば、代表的な部材と認識が難しい部材を含めた試行で、認識から施工、検査までの所要時間と介入箇所を記録する。これにより、設備単体の動作と、生産工程として任せられる範囲を具体的に評価できる。