要点
- 顧客仕様の収録機器で工場、倉庫、農場、家庭などの人の作業を記録する。
- 記録を視覚、音、動作、触覚のラベル付きデータへ加工し、由来も管理する。
- 現場でロボットの作業を人と比較し、差を次のモデル改善へ戻す。
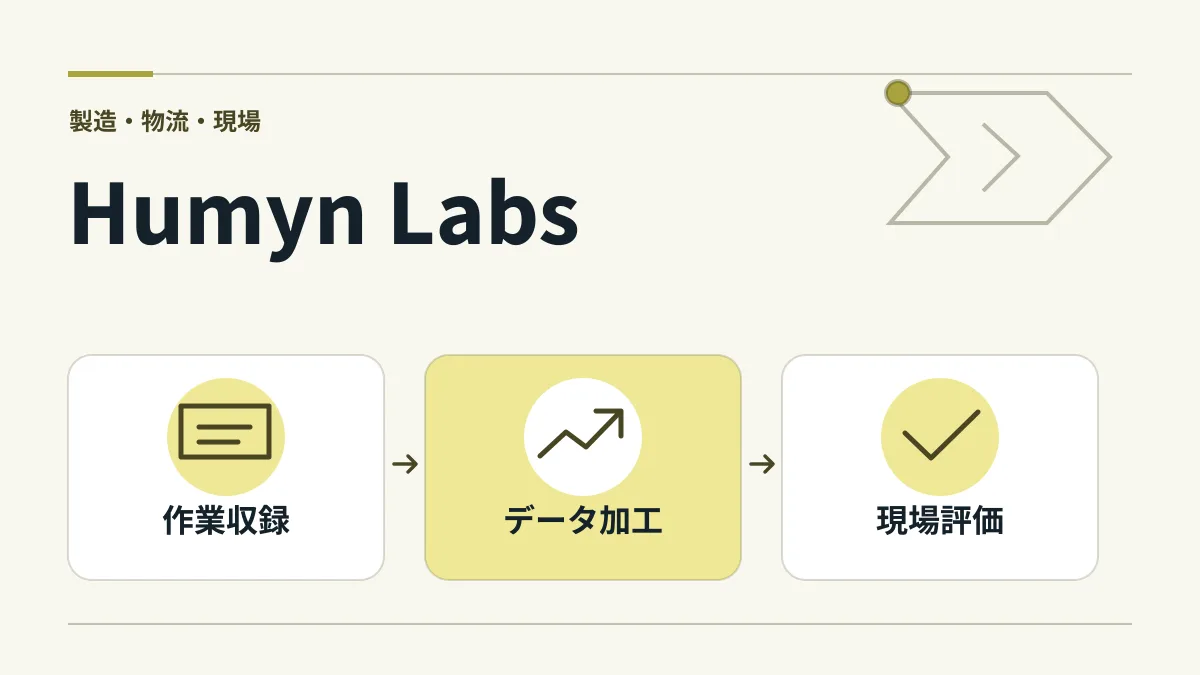
ロボットに物を運ばせたり扱わせたりするには、完成した動作だけでなく、人が周囲を見て、触れ、動きを調整する過程も学習材料になる。Humyn Labsは、工場、倉庫、農場、家庭などで人が仕事を行う様子を収録し、ロボットや実世界を扱うAIの訓練データへ加工するサービスである。2026年4月には訓練データ収集拠点の増強が発表されている。
2026年11月18日の説明では、収録に使う機器を顧客の仕様に合わせて製作する方式が示されている。入力となるのは、実際の作業環境で記録した視覚、音、動作、触覚に関する情報だ。対象の仕事や学習したい動作に応じて、何をどの条件で記録するかを設計するところから始まる。
収録後は、enrichment engineと呼ぶ処理システムが記録をラベル付きの訓練データセットへ変換する。各データがどこから得られたかという由来も記録する。出力はモデル開発で使う学習材料であり、単に動画を集める仕事とは異なる。
もう一つの業務であるdeployment readinessでは、モデル開発者と現場の担当者が関わり、ロボットを対象の仕事に近い現場へ置いて評価する。人が同じ仕事を行う場合と比較し、その差を次のモデルへフィードバックする流れである。例えば、倉庫内の物品取り扱いを対象に、人の動作を収録した後、ロボットが作業を続ける中でどの場面につまずくかを調べる使い方が考えられる。
向くのは、実世界の作業データを必要とするロボット開発企業や、人型ロボット、世界モデルなどを開発するチームである。デモで成功した動作を、環境が変わる現場でも安定させたい場合には、訓練データと導入前評価を合わせて検討できる。
導入前には、収録する作業の範囲、機器が取得する情報、ラベルの定義、データの由来を追える単位を確認したい。現場評価では、一回の成功率だけでなく、連続作業や条件変化をどう測るか、人との比較結果をどの形でモデル開発へ返すかを合意する必要がある。