要点
- MAGはリフター、コンベヤー、牽引車、フォークリフト型の自律移動ロボット群である。
- SyncOSは複数メーカーのロボット、設備、ERPなどをつなぎ、作業と交通を管理する。
- 設備ごとの接続条件と、搬送先が停止した場合の例外処理を確認する必要がある。
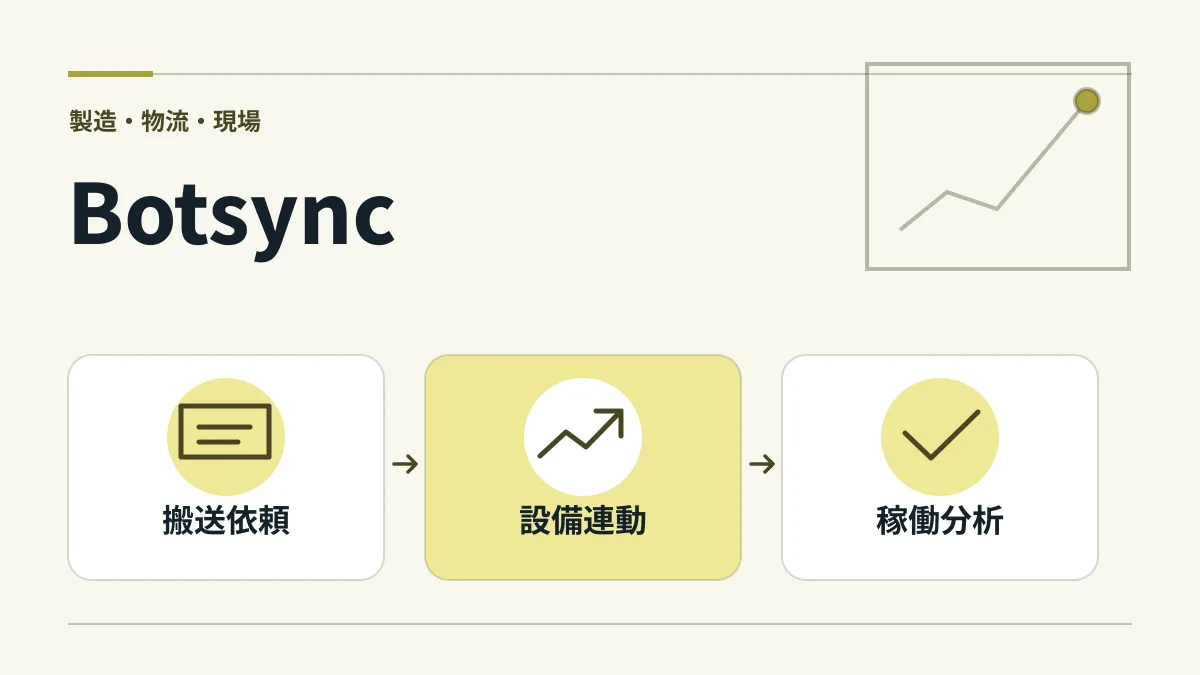
工場内の搬送を自動化しても、搬送先の設備や保管システムと作業のタイミングが合わなければ、荷物は途中で待つことになる。Botsyncは、自律移動ロボットのMAGと、ロボット・設備・業務システムを横断して制御するSyncOSを提供する。2026年11月18日時点の説明では、既存の自動化設備と組み合わせて工場や倉庫の作業を連動させる構成が示されている。
MAGにはリフター、コンベヤー、牽引車、フォークリフト型があり、シリーズとして最大1.5トンの荷物を扱う。用途に応じた搬送機構を選ぶ必要があり、すべての機種が同じ積載量や荷物形状に対応するという意味ではない。
SyncOSは、異なるメーカーのロボット、ロボットアーム、協働ロボット、コンベヤー、自動保管設備、ERPなどを一つのインターフェースでつなぐソフトウェアである。現場での作業割り当て、交通管理、設備をまたぐワークフローをリアルタイムに扱う。
業務の入口は、搬送すべき荷物や設備側の処理に関する情報である。例えば、保管場所から部品を運び、コンベヤーへ受け渡し、その先の設備で処理する工程では、移動ロボットの到着と設備の受け入れを連動させる使い方が考えられる。出力は搬送の実行だけでなく、現場を横断する作業の制御と、その過程で集まる運用データである。
収集データはボトルネックの把握や故障の予兆を見つけるためにも使う。11月の発表では、処理量の最適化や予知保全に関するAI機能の強化が今後の方針として説明されており、開発予定と導入時に利用できる機能は区別して確認したい。
向くのは、複数メーカーの設備が混在し、搬送と生産工程の間に待ちや手作業の受け渡しがある現場である。導入前には、荷物の重量・寸法・受け渡し方法と、通路や交差点の条件を整理する必要がある。
SyncOSについては、既存設備やERPとの接続範囲、受け入れ先が停止したときの待機・再割り当て、通信断からの復帰を確認する。現場担当者がどこで作業状況を確認し、例外時に何を操作するかまで決めると、運用に必要な構成を選びやすい。