要点
- ロボットアーム、ハンド、移動ロボットと制御ソフトを提供する。
- 対象物を扱う作業と現場内の移動を分けて、必要な機器構成を検討する。
- 2026年10月発表のヒューマノイド参照プラットフォームは、既存設備とは別に提供条件を確認する。
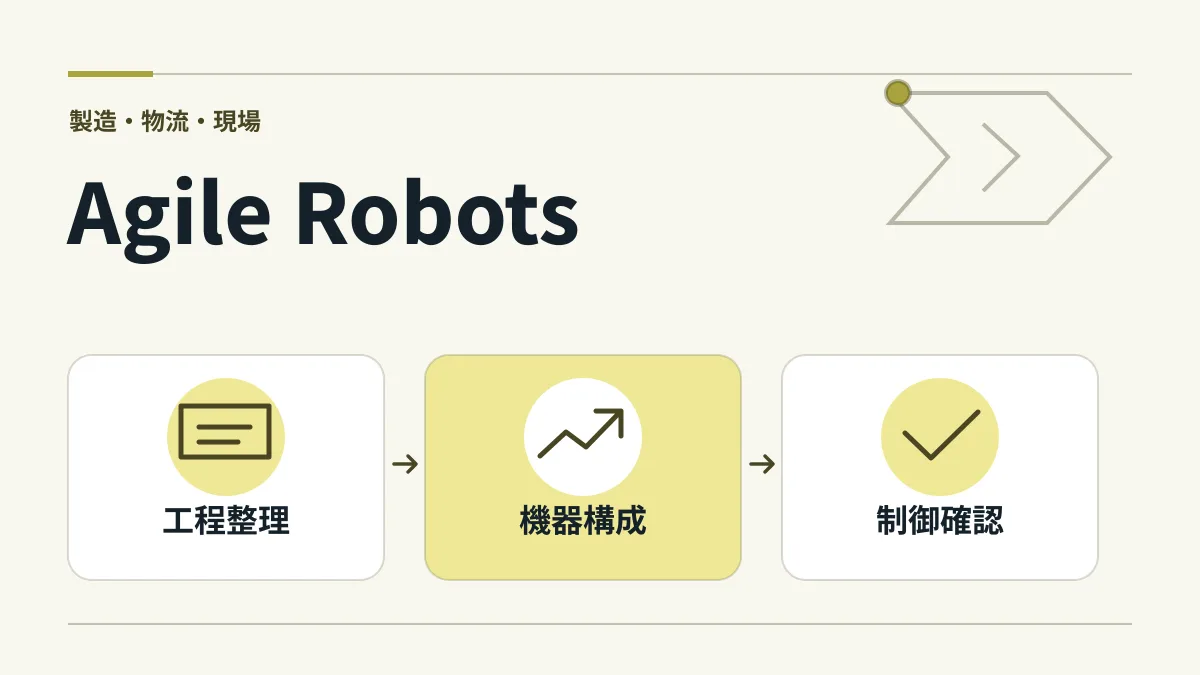
製造現場のロボット導入では、何をつかむかと、どこへ運ぶかで必要な設備が変わる。Agile Robotsは産業用ロボットアーム、ハンド、移動ロボットと、それらを動かすソフトウェアやAIモデルを提供する。機器単体の選定だけでなく、作業工程と制御の組み合わせを検討する対象である。
例えば、部品を作業台で扱い、次の工程へ届けたい場合、把持する部分にはアームやハンド、現場内の移動には移動ロボットという役割分担が考えられる。ただし、この構成がそのまま完成済みの用途として提供されるかは、対象物と現場条件を基に確認する必要がある。
導入検討の入力になるのは、部品の形状や重量、作業位置、必要な処理速度、搬送経路、既存設備との受け渡し条件だ。そこから、どの機器で作業するか、どの順序で動かすか、制御ソフトが何を担うかを整理する。目指す出力は、対象工程を実行できるロボット設備と、その運用に必要な制御である。
自動車や家電などの製造業を含む分野に提供しており、製造現場に機器とソフトを導入したいケースが検討対象になる。現場に合うかを判断するには、対象物を実際につかめるか、既存設備との信号連携が可能か、停止後にどのように復帰するかを確認したい。人が近くで作業する場合は、動作範囲と安全対策も設備設計に含まれる。
2026年11月12日の発表では、アームやハンドに加え、移動ロボットとヒューマノイド、関連ソフトウェアやAIモデルを製品群として説明している。また、10月21日にはNVIDIAのIsaac GR00Tを基盤とするヒューマノイド参照プラットフォーム、Agile ONE SNを発表している。これらは4月以降の更新情報である。
参照プラットフォームの発表だけで、任意の工場作業をすぐに実行できるとは判断できない。ヒューマノイドを検討する場合は、利用可能な構成、対象作業の実証状況、現場向けの調整範囲を確認する。既存のアームや移動ロボットで工程を構成する案と、それぞれの作業適合性を比較することが導入判断につながる。